科技創業週報 #557:從慕尼黑 RoboGym 看台灣機器人試驗場域的下一步
機器人從原型走向實際應用,關鍵不只是技術研發,更需要可反覆訓練、測試與驗證的場域。慕尼黑 TUM RoboGym 結合大學、設備商與產業夥伴,建立共享機器人訓練環境,為台灣機器人新創與試驗場域發展提供新的思考方向,也讓技術更有機會走向商業落地。
機器人從原型走向實際應用,關鍵不只是技術研發,更需要可反覆訓練、測試與驗證的場域。慕尼黑 TUM RoboGym 結合大學、設備商與產業夥伴,建立共享機器人訓練環境,為台灣機器人新創與試驗場域發展提供新的思考方向,也讓技術更有機會走向商業落地。
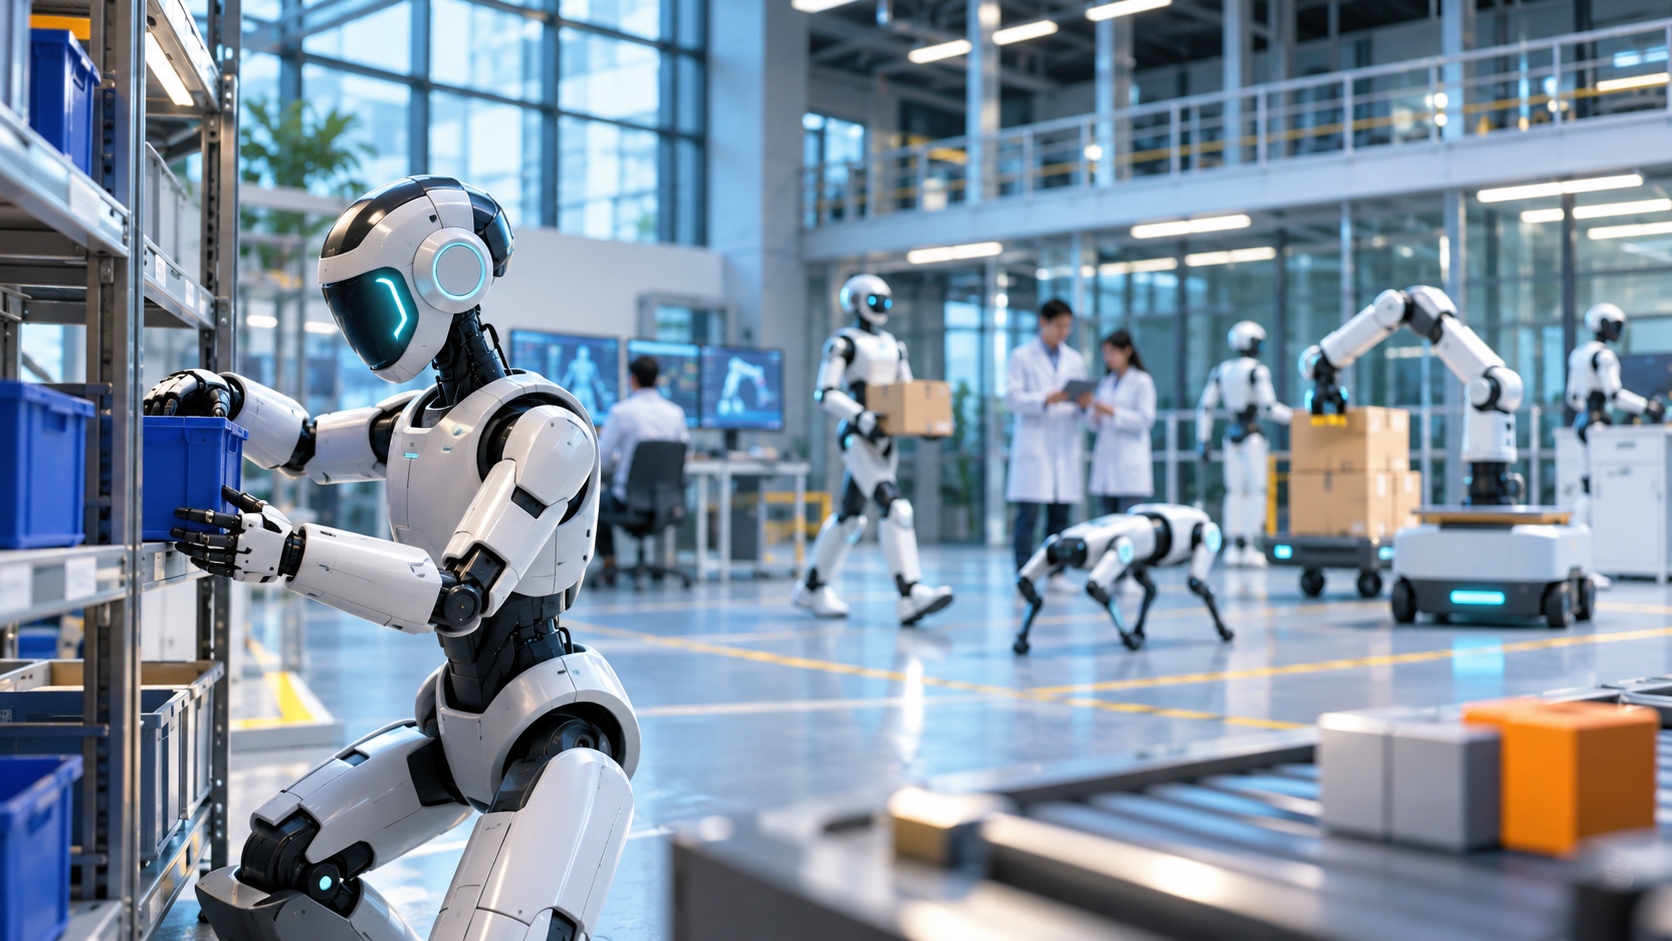
慕尼黑工業大學(TUM)與 NEURA Robotics 於德國慕尼黑機場 LabCampus 啟用 TUM RoboGym,設置 48 個訓練單元,初期規劃讓約 100 台人形與服務機器人學習特定技能及作業流程。這座共享訓練中心結合大學、設備商與產業夥伴,協助機器人新創取得測試設備、真實作業資料與反覆驗證的環境。從 RoboGym 的發展,進一步探討台灣機器人試驗場域如何整合產學資源、降低新創開發與測試門檻,加速機器人從技術原型走向產業應用與商業化。

Tau Robotics 的家用機器人清潔試辦,不只是販售每小時 30 美元的清潔服務,而是在測試實體 AI 商業化路徑。透過遠端操作、家庭場景資料蒐集與模型訓練,家用機器人競爭正走向自主化速度之戰。

Tau Robotics 推出每小時 30 美元的人形機器人居家清潔試辦服務,表面上提供吸塵、擦拭、清空垃圾與整理地面雜物等家務協助,實際上則結合人工遠端操作、家庭影像錄製與真實世界資料蒐集,用來訓練未來的視覺—語言—動作模型。這項服務的重點不只是清潔效率,而是驗證消費者接受度、家庭資料取得方式,以及人形機器人能否透過資料累積逐步降低人力依賴。
當 Physical AI 從實驗室走向真實世界,競爭的關鍵可能不再只是模型參數、機器人硬體或算力規模,而是誰能掌握更多來自現場的真實工作知識。RLWRLD 的案例顯示,未來機器人產業的重要資產,可能是那些過去藏在老師傅經驗與工作細節中的隱性知識。
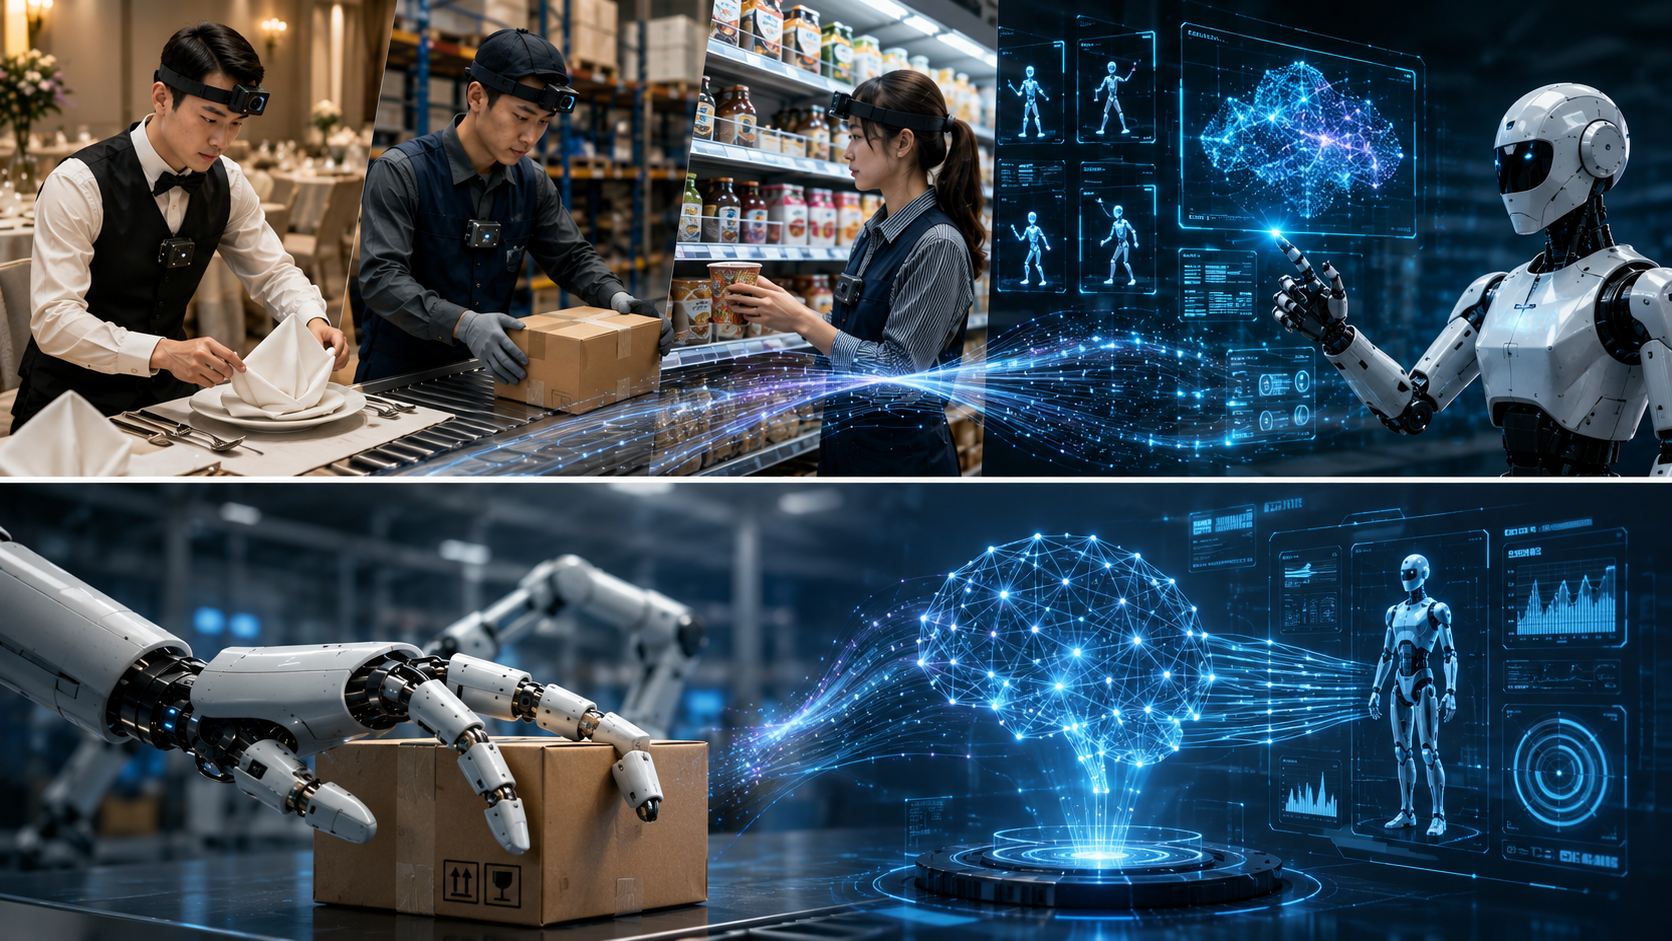
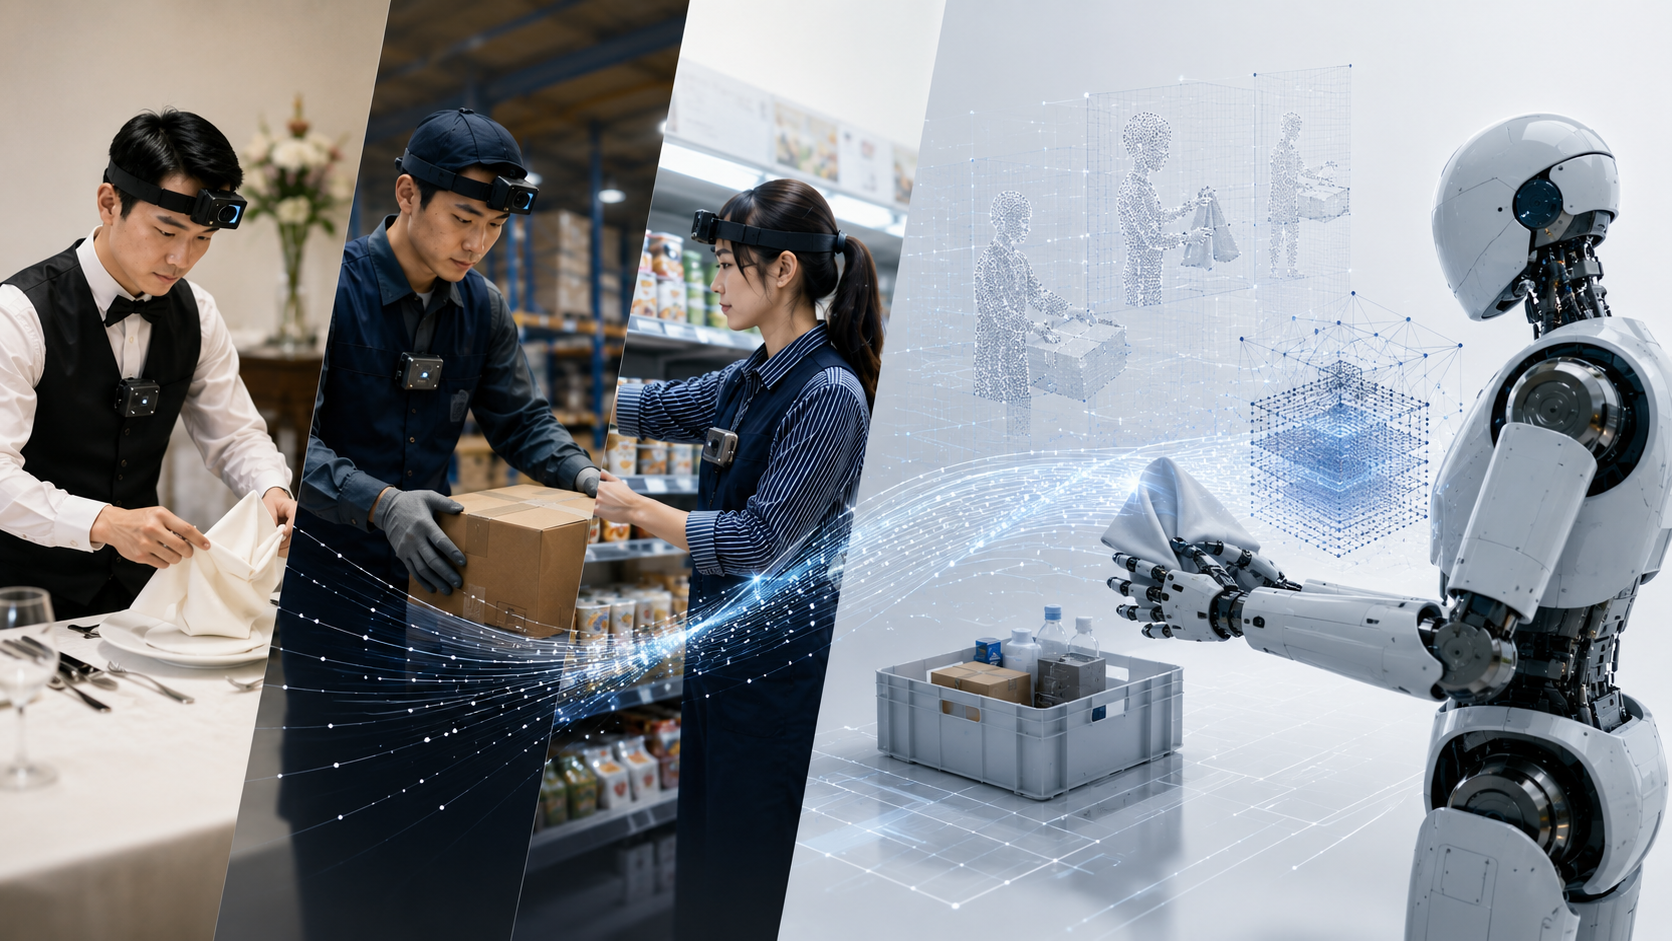
南韓 Physical AI 新創 RLWRLD 近期獲得 InnoVEX 2026 Grand Prize,並宣布與 NVIDIA 合作推動 DexBench 評估基準建設。其核心策略並非打造更炫目的機器人,而是透過旅館、物流與便利商店等真實場域蒐集工作者動作資料,將多年累積的操作經驗轉化為可訓練的機器人知識庫。這反映 Physical AI 的競爭正逐漸從硬體能力,轉向現場知識的資料化、標準化與規模化

RLWRLD 的案例提醒我們,Physical AI 的真正競爭不只在硬體或模型,而在於誰能把真實場域中的「現場知識」資料化。老師傅的手感、節奏與臨場判斷,正成為訓練機器人理解世界的新型資料資產。

南韓 AI 新創 RLWRLD 透過讓飯店、物流與便利商店員工配戴攝影機,蒐集真實工作動作資料,用來訓練機器人「大腦」。這個案例顯示,Physical AI 的競爭正從機器人外型與硬體能力,轉向能否掌握現場知識。那些過去藏在老師傅手感、節奏與判斷中的經驗,若能被資料化,將成為下一階段機器人訓練與產業應用的關鍵資產。
人形機器人半程馬拉松的真正意義,不在於它跑得多快,而在於實體人工智慧開始進入可公開驗證、可被市場比較的階段。當機器人被放進真實道路與長距離條件中測試,競爭焦點就不再只是炫技,而是能否在續航、導航、散熱與穩定性上真正落地。
北京亦莊舉行的人形機器人半程馬拉松,不只是少見的科技展示,更是一場更接近真實世界的能力驗證。比起「機器人跑得比人快」這種表面敘事,真正值得關注的是:在 20.097 公里的公開道路條件下,步態控制、自主導航、續航、散熱與機械結構能否同時成立。這場賽事標誌著人形機器人正從展演式展示,邁向可被公開比較與市場檢驗的實體 AI 驗證階段。